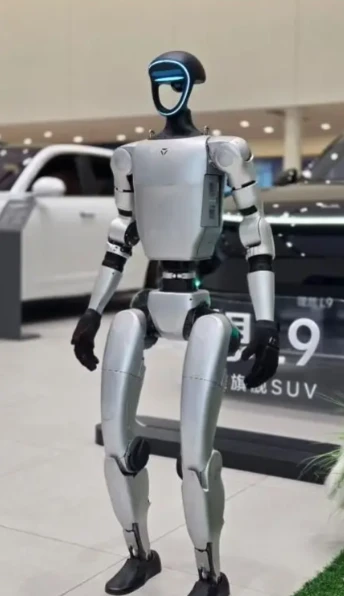
En el desenvolupament de robots, una tecnologia bàsica és crucial: l'aplicació de coixinets en el camp dels robots humanoides. Com a component bàsic dels robots humanoides, els coixinets representen aproximadament el 5,5% del valor dels components principals. Els diferents tipus de coixinets tenen un paper insubstituïble en diverses parts del robot.
Ⅰ Coixinets en reductors
El reductor és el mecanisme bàsic de transmissió de potència en un robot humanoide, comparable a una articulació humana. Un reductor de precisió és un dispositiu intermedi que connecta la font d'alimentació i l'actuador. La seva funció és reduir l'alta velocitat del servomotor, amplificar el parell original del servomotor mitjançant relacions de reducció d'engranatges i proporcionar una alta rigidesa i un posicionament d'alta-precisió. Els reductors de robots humanoides inclouen principalment reductors harmònics, reductors RV i reductors planetaris. Els diferents tipus de reductors tenen diferents requisits per als coixinets:
1. Coixinets reductors RV:
Els reductors de RV, també coneguts com a reductors de vectors rotatius, inclouen un reductor d'engranatge planetari d'etapa-frontal i un reductor de molinet cicloidal d'etapa-darrera. Aquest mètode de transmissió és un desenvolupament posterior basat en la clàssica tecnologia de transmissió planetària de pèndol de pin-. Combina nombrosos avantatges, com ara mida compacta, pes lleuger, relació de transmissió àmplia, llarga vida útil, manteniment de precisió estable, alta eficiència i rendiment de transmissió suau.
El reductor RV utilitza tres tipus de coixinets: un coixinet de boles de contacte angular de paret fina-per al coixinet principal (eix de sortida), un coixinet de rodets cònics de paret fina-per al posicionament de l'eix excèntric i el suport del cos principal, un rodet cilíndric (corró d'agulla) per a un engranatge cicloïdal, un engranatge {{2}de suport cicloïdal{2} Coixinet de boles de ranura profunda per al suport de l'engranatge.

2. Coixinets reductors harmònics
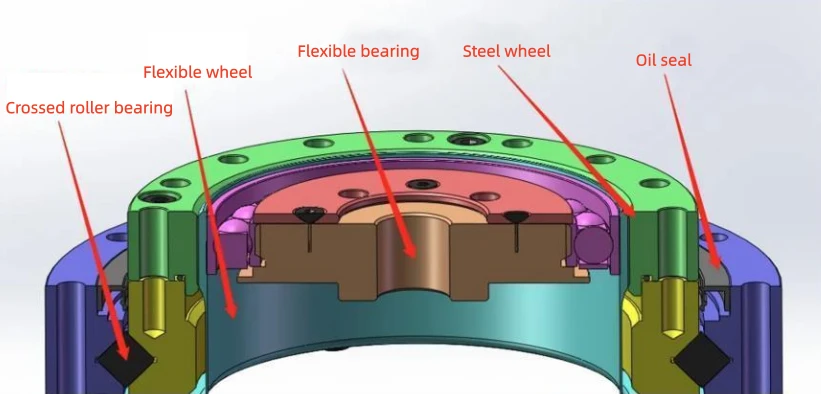
Les articulacions rotatives dels robots utilitzen principalment reductors harmònics. La seva tecnologia de fabricació es basa en la transmissió harmònica. Un reductor harmònic és un sistema de transmissió mecànica compost per quatre components bàsics: un generador d'ones (coixinet flexible), coixinets de rodets creuats (coixinet rígid), un engranatge flexible amb un anell d'engranatge extern (roda flexible) i un engranatge rígid (roda rígida).
① Coixinets de rodets creuats
Hi ha diverses sèries de coixinets de rodets creuats per a reductors harmònics, capaços de suportar càrregues multi-direccionals i que ofereixen una gran precisió i rigidesa. Els coixinets de rodets creuats dissenyats específicament per a reductors harmònics es poden dividir en dues categories principals segons el seu entorn d'aplicació: els amb un anell exterior dividit i els amb un anell interior integral. Els elements rodants d'aquests coixinets són corrons cilíndrics disposats en un angle perpendicular de 90 graus en una pista en forma de V-. Aquest disseny permet que el coixinet suporti simultàniament càrregues de múltiples direccions, inclosos els moments axials, radials i de bolcada. A més, aquests coixinets presenten una alta precisió, una gran rigidesa i una excel·lent capacitat de suport de càrrega composta-, cosa que els converteix en un component indispensable dels reductors harmònics.
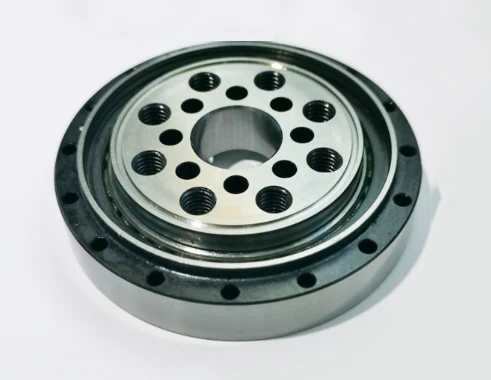
② Coixinets flexibles Els coixinets flexibles dissenyats específicament per a reductors harmònics es diferencien dels coixinets tradicionals. Són coixinets de boles de paret fina-amb un anell exterior més prim, cosa que els fa propensos a la deformació radial. Malgrat les seves parets primes, segueixen sent altament flexibles i utilitzen materials d'alta-qualitat per garantir un funcionament estable. Aquests coixinets flexibles per a reductors harmònics tenen una excel·lent capacitat de suport-d'estrès. Resisteixen eficaçment esforços alternatius de flexió i parell, mantenint un grau de flexibilitat en la seva interacció amb les lleves malgrat el seu disseny de paret relativament prima. Tant els anells interiors com els exteriors, així com els elements rodants, estan fets d'acer per coixinets de crom al carboni d'alta-qualitat-i estan equipats amb un retenedor integral de niló, que garanteix un funcionament estable i eficient del coixinet a la secció del generador d'harmònics del reductor d'harmònics.

Els reductors harmònics solen utilitzar un coixinet de rodets creuats i un coixinet flexible.
3. Reductor planetari d'engranatges
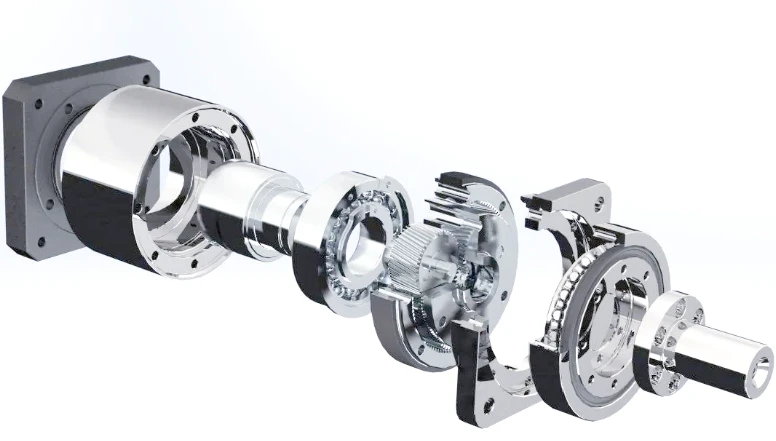
El reductor planetari és l'estructura de transmissió d'engranatges més eficient. Un mecanisme de transmissió d'engranatges planetaris consisteix principalment en engranatges planetaris, un porta planetes i un engranatge solar. En un reductor planetari de precisió, un motor principal com un servomotor normalment fa girar l'engranatge solar. L'engranatge de l'engranatge solar amb els engranatges planetaris fa girar els engranatges planetaris. Simultàniament, com que l'altre costat de l'engranatge planetari s'engrana amb un engranatge circular a la paret interior de la carcassa del reductor, els engranatges planetaris, impulsats per la seva pròpia rotació, rodaran sobre l'engranatge circular en la mateixa direcció que la rotació de l'engranatge solar, formant un moviment "revolucionari" al voltant de l'engranatge solar. La diferència en el nombre de dents entre l'engranatge solar i l'engranatge anular aconsegueix el propòsit de reducció de velocitat.
El reductor planetari converteix la rotació d'alta-velocitat del motor en una sortida de parell-alta-de baixa velocitat, adequada per a les necessitats de transmissió de parts de robots no-alta-de precisió, com ara les extremitats inferiors (p. ex., articulacions de maluc i genoll). En conduir els engranatges planetaris per girar i girar a través de l'engranatge solar, la potència és en última instància produïda pel portaplaneta. Presenta una estructura senzilla, un baix cost i una gran capacitat de càrrega-.
Prenent com a exemple el robot Tesla Optimus Gen-2, el seu reductor planetari utilitza coixinets de boles profunds i coixinets d'agulles. Els coixinets de boles profunds s'utilitzen per suportar càrregues radials i axials més petites, mentre que els coixinets de rodets d'agulles s'utilitzen per suportar les grans càrregues radials generades pels engranatges planetaris quan giren a gran velocitat.
II. Altres coixinets en robots humanoides
1. Actuadors lineals: coixinets de quatre-punts de contacte
Els coixinets de quatre-punts de contacte utilitzen coixinets de boles on les boles d'acer del coixinet de boles contacten amb els anells interior i exterior en quatre punts, aconseguint un estat de contacte de dos-punts. Això els permet suportar càrregues axials bidireccionals i una certa proporció de càrregues radials. El disseny de l'anell interior compost admet més boles, augmentant la capacitat de càrrega-; l'estructura dividida facilita la instal·lació i és adequada per a juntes amb espai-restringit. L'angle de contacte és normalment de 35 o 45 graus, amb un espai lliure axial petit, proporcionant així una limitació i rigidesa d'alta velocitat.
Els coixinets de quatre-punts de contacte s'utilitzen habitualment en juntes rotatives i actuadors lineals, juntament amb coixinets de rodets creuats per aconseguir un moviment d'alta-precisió.

2. Coixinets d'unió auto-lubricant: els coixinets auto-lubricants aconsegueixen un moviment de baix-fricció mitjançant materials compostos bimetàl·lics o lubricants sòlids, amb un coeficient de fricció tan baix com 0,08, alhora que posseeixen una alta resistència al desgast (vida útil superior a 10.000 hores). En els robots humanoides, s'utilitzen principalment en mòduls conjunts, amb un funcionament-sense manteniment, una gran capacitat de càrrega i una llarga vida útil, que compleixen els requisits de moviments d'alta-freqüència i precisió-de micres. Per exemple, els coixinets lliscants autolubricants de Changsheng Bearing s'han aplicat als mòduls conjunts dels robots humanoides d'Unitree Robotics, aconseguint una taxa de penetració superior al 80%, convertint-los en el proveïdor exclusiu.
Altres aplicacions dels coixinets autolubricants-en robots:
Jocs d'engranatges reductors: s'ajusten als requisits de transmissió d'alta-precisió i garanteixen l'estabilitat del moviment.
Enllaços conjunts: suportant càrregues pesades i operació d'alta{0}}velocitat, reduint el consum d'energia.
Sistemes d'accionament de cargol: s'adapten a la precisió de moviment de nivell-micres, millorant la flexibilitat general.
Resum: A la piràmide tecnològica dels robots humanoides, els coixinets, encara que són petits, són un nucli crucial que connecta les capes superior i inferior. No és només un connector físic, sinó també un facilitador de rendiment, la seva importància es manifesta en tres aspectes: **La pedra angular de la precisió del moviment:** Els coixinets d'alta-precisió i alta-rigidesa garanteixen la suavitat, la precisió i l'estabilitat de cada moviment del robot. Des de la micro-manipulació de mans destreses fins al poderós suport de les articulacions de les cames, fins i tot els errors minúsculs dels coixinets s'amplien, determinant directament el rendiment global del moviment del robot.
**Garantia de capacitat de càrrega-i vida útil:** els robots humanoides han de suportar càrregues multi-dimensionals complexes en entorns dinàmics. Els coixinets de boles de contacte angular de parets fines-especialitzats, els coixinets de rodets creuats i altres dissenys lleugers ofereixen capacitats anti--bolcament superiors i resistència a la fatiga, formant la pedra angular del funcionament fiable i a llarg-del robot.
**Clau per a l'eficiència energètica i la integració:** els coixinets de baixa-fricció redueixen la pèrdua d'energia, milloren l'eficiència energètica i amplien indirectament la resistència del robot. Simultàniament, l'aparició de coixinets compactes (com ara coixinets de boles de quatre-punts de contacte) estalvia un espai valuós en el disseny d'articulacions del robot, permetent un major grau d'integració.